Sistema de detección de carriles basado en Lidar con Raspberry Pi
[ad_1]
Esta es la segunda parte del proyecto y aquí diseñaremos un sistema de detección de carriles basado en lidar utilizando Raspberry Pi.
En la parte anterior, diseñamos el sistema de anticolisión y mapeo del entorno basado en LIDAR para nuestro sistema ADAS, por lo que continuaremos con el diseño para la detección de automóviles y carriles para el sistema ADAS.
En el último borrador, usamos Raspberry Pi para esto, pero aquí puede cambiar a Automotive Grade SBC o Nvidia Jetson, si lo hace para aprender, también puede usar Raspberry Pi. Entonces, además de los componentes necesarios en el proyecto anterior, todavía necesitamos enumerar algunos componentes más en la lista de materiales.
lista de partes
| componentes | Multitud | Descripción | Precio aproximado INR |
| Nvidia Supersónico/Frambuesa | 1 | RAM de 4GB | 10,000 |
| Cámara web/Cámara Raspberry Pi | 1 | Para visión nocturna /5 a 10 MP | 1000 |
| tarjeta SD | 1 | 32/64GB | 1000 |
| Pantalla HDMI de 7 pulgadas | 1 | pantalla HDMI | 3000 |
| En total | 15,000 |
NOTA:- También puede usar una Raspberry Pi con 2 GB o 4 GB de RAM, y aquí estoy usando NVIDIA Jetson solo para automóviles.
Conexión
Para el vehículo, obtendrá la potencia de salida de 5 V y 4 amperios del vehículo. Si solo está enmascarando con fines de prueba, puede alimentar NVIDIA JETSON con cables USB de 5V 2A.
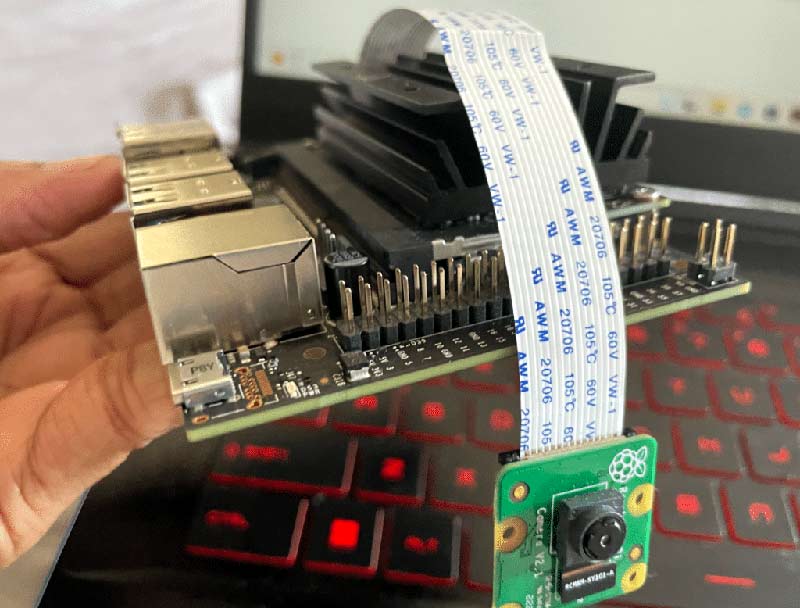
Ahora necesitamos conectar la cámara a NVIDIA JETSON. Aquí puede usar una cámara CSI basada en cable de cinta o cualquier cámara USB.
Luego, conecte el Nvidia Jetson a la pantalla HDMI y encienda la pantalla a través de USB. Consulte el artículo anterior sobre esta serie de diseños ADAS para conectividad lidar.
Sistema de detección de carril - Código
Supuse que ya habías preparado NVIDIA Jetson con sistema operativo y entorno python. Si no es así, siga las instrucciones en el siguiente enlace.
Ahora primero debemos instalar el CV abierto para procesar la imagen necesaria en nuestro sistema ADAS. Use la terminal Linex y luego instale el número que maneja los números
sudo pip3 instalar opencv
sudo pip3 instalar numpy
Ahora que tenemos los módulos instalados, podemos comenzar a codificar.
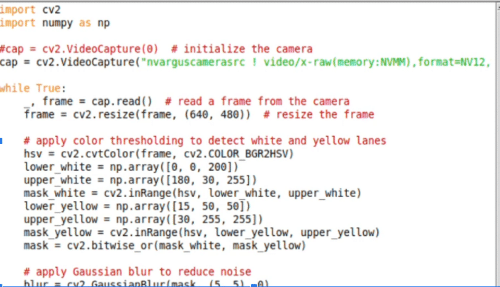
Primero importamos Numpy y OpenCV, luego configuramos la cámara para crear la imagen de video con OpenCV y luego creamos eso Cinta Función para procesar las imágenes de video y luego detectar bordes, peatones y automóviles.
Ahora mostraremos la imagen procesada en un bucle en la pantalla HDMI a la que estamos conectados.
Combinación del sistema anticolisión y el sistema de detección de carril para ADAS
Como ya hemos creado el código para usar lidar para mapear los alrededores, mostrar el mapa en tiempo real y advertir al conductor cuando un obstáculo se acerque mucho al automóvil para evitar accidentes. Ahora, si combina ambos códigos y los ejecuta simultáneamente, el mapa LIDAR y el video de detección de carril se mostrarán en una pantalla HDMI en el tablero del automóvil.
Subproceso de importación
subprocess.run(python3 script1.py & python3 script2, venta = Verdadero)
Para hacer esto, usaremos el subproceso de Python y crearemos otra pieza de código que ejecute ambos scripts de Python al mismo tiempo.
Prueba del sistema de detección de carril
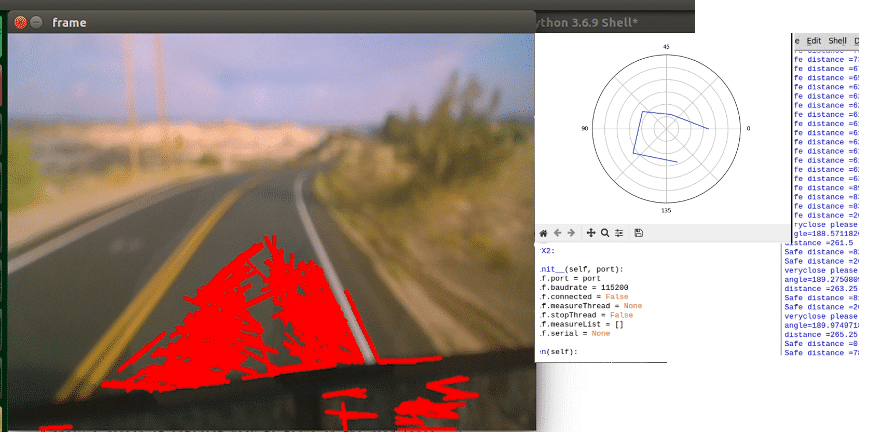
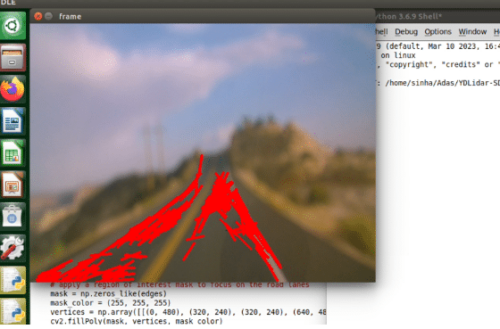
Ahora que hemos conectado el LIDAR, la CÁMARA y alimentado el Nvidia Jetson, ejecutamos el script ADAS Python y ahora podemos ver la salida en la pantalla HDMI.
[ad_2]
Si quieres conocer otros artículos parecidos a Sistema de detección de carriles basado en Lidar con Raspberry Pi puedes visitar la categoría Electrónica.

Deja una respuesta